ROS 2 i SDK w robotach humanoidalnych — co sprawdzić przed zakupem
Stan na 07.10.2026 — kwoty w złotych w tekście pochodzą z tego dnia; aktualne ceny i sklepy są na profilach robotów.
W 5 z 13 profili robotów w naszej bazie (Unitree G1, R1 i H2, EngineAI T800, LimX TRON1) pełny dostęp programistyczny (SDK, ROS 2) jest zarezerwowany dla droższych wariantów EDU/Educational/Open Source — w LimX TRON1 wersja z SDK kosztuje 25 000 USD wobec 15 000 USD za Standard, czyli o 10 000 USD więcej. Przed zakupem trzeba sprawdzić, czy SDK obejmuje konkretny wariant robota, a nie tylko markę.
Co realnie daje wsparcie ROS 2 i SDK
Robot humanoidalny bez dostępu programistycznego to demonstrator: chodzi, wykonuje gotowe tryby z aplikacji producenta i nic ponadto. Dopiero natywne SDK (biblioteka w C++ lub Pythonie) oraz interfejs ROS 2 pozwalają czytać dane z czujników, sterować przegubami i budować własne aplikacje. W praktyce liczą się trzy warstwy: API wysokiego poziomu (komendy typu „idź”, „wstań”), API niskiego poziomu (bezpośrednie sterowanie momentem i pozycją każdego przegubu) oraz integracja z symulatorami — MuJoCo lub NVIDIA Isaac — w których trenuje się i testuje polityki sterowania przed wgraniem ich na sprzęt.
Termin „secondary development”, powtarzany w kartach produktów chińskich producentów, oznacza właśnie prawo i narzędzia do programowania własnych funkcji. Jego brak w tabeli specyfikacji to informacja, że kupujesz zamknięte urządzenie. Kupujący powinien zweryfikować cztery rzeczy: czy SDK obejmuje jego wariant robota (nie tylko markę), w jakim języku jest dokumentacja, czy repozytoria są aktywnie utrzymywane i na jakiej licencji udostępniono kod. Pełne zestawienie wariantów prowadzimy w katalogu robotów.
Unitree: dojrzały ekosystem, ale nie w wersjach bazowych
Unitree ma najszerszy publiczny ekosystem deweloperski wśród producentów z naszej bazy. Repozytorium unitree_sdk2 to SDK w C++ na licencji BSD-3-Clause (środowisko referencyjne: Ubuntu 20.04), unitree_sdk2_python dodaje interfejs w Pythonie (wymaga Pythona 3.8+ i cyclonedds 0.10.2), a unitree_ros2 udostępnia komunikaty ROS 2 (Foxy i Humble) oparte o CycloneDDS — README wymienia wprost modele Go2, B2 i H1. Do tego unitree_rl_gym pozwala trenować polityki chodu w Isaac Gym i weryfikować je w MuJoCo dla G1, H1, H1-2 i Go2.
Haczyk: kod na GitHubie nie oznacza, że twój robot z niego skorzysta. Bazowy Unitree G1 za 13 500 USD w ogóle nie wspiera secondary development — SDK dostaje dopiero G1 EDU, którego ceny producent nie ujawnia („contact sales”). Tak samo R1 w wariantach AIR (4 900 USD) i Basic (5 900 USD) nie daje możliwości programowania, a w H2 secondary development mają wersje H2 EDU i H2 PLUS, bazowe H2 — nie.
Booster, EngineAI, Fourier — trzy modele otwartości
Booster Robotics publikuje SDK w C++ na licencji Apache 2.0, Pythonowy pakiet boosteros instalowany przez pip (łączy się z fizycznym lub wirtualnym K1 i T1) oraz osobną paczkę interfejsów ROS 2. Otwarte są też narzędzia RL: booster_gym (Isaac Gym, T1), booster_train (Isaac Lab, K1) i booster_deploy, który uruchamia wytrenowane polityki na realnym robocie, w MuJoCo i w Webots. Dokumentacja deweloperska nie uzależnia dostępu do SDK od wariantu robota.
EngineAI udostępnia publicznie Native Control SDK (C++) i środowisko engineai_rl_lab oparte o Isaac Lab, wspierające PM01 i T800. Zastrzeżenia: „secondary development” producent deklaruje dziś dla obu edycji PM01 (2026 Education i 2026 Navigation; wersji Business bez tej pozycji, opisywanej 31.08.2026, strona już nie wymienia), w T800 — dopiero od edycji Open Source wzwyż (Basic bez), a część dokumentacji repozytoriów istnieje wyłącznie po chińsku — README engineai_rl_lab wśród punktów „TODO” wymienia dokończenie dokumentacji i samouczków.
Fourier prowadzi publiczne repozytorium Aurora SDK (Python, Apache 2.0) obsługujące GR-1P, GR-2, GR-3 i N1, z integracją symulatora MuJoCo. Wymaga ono jednak firmware komunikacyjnego aktuatorów od 0.3.12.31 i firmware sterownika od 0.2.10.30, a publiczny SDK nie oznacza łatwego zakupu: producent nie publikuje ceny GR-3, a jedyną kartę z ceną w UE ma pośrednik Robots Europa — ok. 110 tys. EUR (cena pośrednika, zmienna), bez informacji o VAT, z zastrzeżeniem „subject to availability” i z wyceną „na zapytanie” w opisie (stan na 7.10.2026).
NAO i Reachy Mini: dwa końce spektrum
NAO6 ma najdojrzalszą dokumentację edukacyjną na rynku: graficzne środowisko Choregraphe plus framework NAOqi z API w C++ i Pythonie. Pułapka jest poważna: oficjalny Python SDK dla NAOqi 2.8 wymaga Pythona 2.7, którego wsparcie zakończono 01.01.2020. Integracja ze współczesnymi bibliotekami AI (działającymi na Pythonie 3) wymaga przez to obejść i pośrednich warstw.
Reachy Mini od Pollen Robotics (Hugging Face) to najtańszy realnie otwarty punkt wejścia: SDK w Pythonie na licencji Apache 2.0, symulacja w MuJoCo bez posiadania sprzętu i ponad 60 gotowych aplikacji społeczności instalowanych z Hugging Face. Uczciwe zastrzeżenie: pliki konstrukcyjne sprzętu są na licencji CC BY-SA-NC, czyli z wyłączeniem użytku komercyjnego — „open source” nie obejmuje tu swobodnej komercjalizacji konstrukcji.
Pułapki: „open source” w marketingu a realny dostęp
Deklaracja „wsparcie ROS 2” na stronie producenta bywa w praktyce tylko paczką definicji komunikatów DDS — bez sterowników nawigacji, bez przykładów manipulacji i bez gwarancji zgodności z aktualną dystrybucją ROS. Drugim filtrem powinna być aktywność repozytoriów: unitree_sdk2 ma ok. 1 300 gwiazdek i 380 forków, podczas gdy Aurora SDK Fouriera — 10 gwiazdek i 5 forków (stan na 31.08.2026). Mniejsza społeczność to mniej odpowiedzi na fora, mniej przykładów i wolniejsze łatanie błędów.
- SDK za dopłatą: LimX TRON1 z pełnym SDK kosztuje 25 000 USD (Standard bez: 15 000 USD); w sklepie Unitree R1 EDU (Edu Standard) kosztuje 10 500 USD wobec 5 900 USD za R1 bez SDK, a w x-kom H2 Edu z SDK — 349 000 zł wobec 199 999 zł za bazowe H2 (na Allegro H2 Edu od 235 000 zł); ceny G1 EDU producent nie ujawnia — w polskich sklepach EDU zaczyna się od 139 917,70 zł wobec 94 999,05 zł za wersję bazową (stan na 7.10.2026)
- Zamknięte API w wersjach konsumenckich: G1 Basic, R1 AIR/Basic i bazowe H2 nie wspierają secondary development
- Dokumentacja: brak materiałów po polsku u wszystkich producentów; u EngineAI część dokumentacji tylko po chińsku, a NAOqi wymaga przestarzałego Pythona 2.7
- Licencje: kod bywa otwarty (BSD-3, Apache 2.0), ale firmware i pliki sprzętowe już nie — u Reachy Mini sprzęt jest na licencji niekomercyjnej CC BY-SA-NC
Dane ze źródłami
Każdy atrybut ma podane źródło i status wiarygodności. Jak weryfikujemy dane →
| Atrybut | Wartość | Wiarygodność | Źródło |
|---|---|---|---|
| Unitree G1 (wersja bazowa) — dostęp programistyczny | brak secondary development (brak SDK dla klienta); programowanie dopiero w wariantach G1 EDU | Zweryfikowane | shop.unitree.com |
| Unitree G1 EDU — SDK / ROS | Unitree SDK2, Unitree ROS 2, NVIDIA Isaac Sim, PyTorch/TensorFlow (moduł Jetson Orin, 100 TOPS) | Zweryfikowane | x-kom.pl |
| unitree_sdk2 — język i licencja | C++ na licencji BSD-3-Clause; środowisko referencyjne Ubuntu 20.04; ok. 1 300 gwiazdek GitHub (31.08.2026) | Zweryfikowane | github.com |
| unitree_ros2 — wspierane dystrybucje | ROS 2 Foxy i Humble przez CycloneDDS 0.10.2; README wymienia modele Go2, B2 i H1 | Zweryfikowane | github.com |
| unitree_rl_gym — symulacja | trening w Isaac Gym i sim2sim w MuJoCo dla 4 robotów: Go2, H1, H1-2, G1; licencja BSD-3 | Zweryfikowane | github.com |
| Booster K1/T1 — SDK / ROS | SDK C++ (Apache 2.0) + Python przez pip (boosteros); osobna paczka interfejsów ROS 2; narzędzia RL: Isaac Gym, Isaac Lab, MuJoCo, Webots | Zweryfikowane | github.com |
| EngineAI PM01 — dostęp programistyczny | Native Control SDK (C++) i engineai_rl_lab (Isaac Lab); secondary development w obu edycjach 2026 (Education i Navigation); stan na 7.10.2026 | Zweryfikowane | en.engineai.com.cn |
| EngineAI T800 — dostęp programistyczny | Native Control SDK (C++) i engineai_rl_lab (Isaac Lab); secondary development od edycji Open Source wzwyż, Basic bez; karta producenta nie pokazuje cen edycji (stan na 7.10.2026) | Zweryfikowane | en.engineai.com.cn |
| Fourier GR-3 — SDK | Aurora SDK (Python, Apache 2.0) dla GR-1P, GR-2, GR-3, N1; symulacja MuJoCo; wymaga firmware komunikacyjnego aktuatorów od 0.3.12.31 i firmware sterownika od 0.2.10.30 | Zweryfikowane | github.com |
| NAO6 — SDK / oprogramowanie | Choregraphe + NAOqi 2.8; oficjalny Python SDK wymaga Pythona 2.7 (koniec wsparcia języka: 01.01.2020) | Zweryfikowane | doc.aldebaran.com |
| LimX TRON1 — koszt dostępu do SDK | pełny SDK tylko w wersji Educational za 25 000 USD; Standard za 15 000 USD bez SDK (dopłata 10 000 USD, +67%); stan na 7.10.2026 | Zweryfikowane | shop.limxdynamics.com |
Wyjątki i niuanse
- „Wsparcie ROS 2” w karcie produktu często oznacza jedynie paczkę komunikatów DDS, a nie pełny stos nawigacji czy manipulacji — README unitree_ros2 wymienia wprost tylko Go2, B2 i H1, a deklaracje o ROS 2 dla G1 EDU pochodzą z kart dystrybutorów, nie z tego repozytorium.
- Publiczny SDK na GitHubie nie oznacza łatwego zakupu: Aurora SDK Fouriera jest otwarty, ale producent nie publikuje ceny GR-3, a jedyną kartę z ceną w UE ma pośrednik Robots Europa (ok. 110 tys. EUR — cena pośrednika, zmienna; bez informacji o VAT, „subject to availability”; stan na 7.10.2026) — w Polsce robota nie oferuje żaden sklep z naszej bazy.
- Ceny G1 EDU Unitree nie ujawnia („Contact sales”), a R1 EDU sprzedaje w swoim sklepie tylko w wersji Edu Standard — za 10 500 USD wobec 5 900 USD za R1 bez SDK (cennik na unitree.com/R1 podaje dla R1 EDU „Contact Sales”). W polskich sklepach dopłatę widać wprost: w x-kom H2 Edu kosztuje 349 000 zł wobec 199 999 zł za bazowe H2 bez SDK. Razem z LimX TRON1 (+10 000 USD) to jawne przypadki dopłaty za dostęp programistyczny (stan na 7.10.2026).
- Liczba gwiazdek i forków na GitHubie to wskaźnik zastępczy: mówi o wielkości społeczności, ale nie o jakości kodu ani o tym, czy producent będzie utrzymywał repozytorium za dwa lata.
Najczęstsze pytania
Czy Unitree G1 ma ROS?
Wersja bazowa G1 (13 500 USD) nie wspiera secondary development — nie dostaniesz ani SDK, ani ROS 2. Dopiero warianty G1 EDU (cena producenta nieujawniona; w polskich sklepach od 139 917,70 zł, stan na 7.10.2026) obejmują Unitree SDK2 i Unitree ROS 2. Samo repozytorium unitree_ros2 wspiera ROS 2 Foxy i Humble przez CycloneDDS.
Czym różni się unitree_sdk2 od unitree_ros2?
unitree_sdk2 to natywna biblioteka C++ (BSD-3-Clause) komunikująca się z robotem bezpośrednio przez CycloneDDS; unitree_sdk2_python to jej interfejs w Pythonie 3.8+. unitree_ros2 udostępnia te same kanały jako komunikaty ROS 2, więc robot jest sterowalny ze standardowych węzłów ROS bez opakowywania SDK.
Czy mogę programować robota humanoidalnego bez wersji EDU?
Zależy od marki. U Unitree, EngineAI (T800 Basic) i LimX programowanie wymaga droższego wariantu EDU/Open Source/Educational; EngineAI PM01 ma secondary development w obu dzisiejszych edycjach. U Boostera dokumentacja SDK nie rozróżnia wariantów (boosteros łączy się z K1 i T1), a NAO6 i Reachy Mini mają SDK w standardzie.
Jaki robot humanoidalny do nauki programowania?
Najtańszy realny punkt wejścia to Reachy Mini (od 399 USD): otwarty SDK w Pythonie (Apache 2.0) i symulacja MuJoCo bez sprzętu. NAO6 (8 350 EUR netto u francuskiego dystrybutora; w Polsce 49 900 zł netto w Delta Robots) ma najdojrzalsze materiały dydaktyczne, ale jego Python SDK wymaga przestarzałego Pythona 2.7. Chodzący dwunóg z SDK zaczyna się w Polsce od 29 900 zł netto, czyli 36 777 zł z VAT (Booster K1 w Delta Robots; producent cennika nie publikuje); u Unitree próg wejścia z SDK to 10 500 USD (R1 EDU w sklepie producenta), a u LimX 25 000 USD (TRON1 Educational) — stan na 7.10.2026.
Czy da się testować kod bez kupowania robota?
Tak — to standardowa praktyka. Unitree (unitree_rl_gym: Isaac Gym + MuJoCo), Booster (booster_deploy: MuJoCo i Webots), Fourier (Aurora SDK z integracją MuJoCo) i Pollen (symulacja Reachy Mini w MuJoCo) publikują darmowe środowiska symulacyjne, w których uruchomisz ten sam kod, który później trafia na sprzęt.
Co oznacza „secondary development” w specyfikacjach?
To kalka z chińskich kart produktowych oznaczająca prawo i narzędzia do tworzenia własnego oprogramowania na robocie (SDK, dostęp do API, moduł obliczeniowy dla kodu użytkownika). Jeśli w tabeli wariantu tej pozycji brak — jak w Unitree G1 Basic czy EngineAI T800 Basic — robot działa wyłącznie z aplikacją producenta.
Źródła
- https://github.com/unitreerobotics/unitree_sdk2
- https://github.com/unitreerobotics/unitree_sdk2_python
- https://github.com/unitreerobotics/unitree_ros2
- https://github.com/unitreerobotics/unitree_rl_gym
- https://github.com/BoosterRobotics/booster_robotics_sdk
- https://docs.booster.tech/developer-guide
- https://github.com/engineai-robotics/engineai_rl_lab
- https://github.com/FFTAI/fourier_aurora_sdk
- http://doc.aldebaran.com/2-8/dev/python/install_guide.html
- https://github.com/pollen-robotics/reachy_mini
- https://shop.unitree.com/products/unitree-r1
- https://shop.unitree.com/products/unitree-g1
- https://www.unitree.com/H2
- https://www.unitree.com/H2plus
- https://shop.limxdynamics.com/products/point-foot-pipedal-robot-for-reserach
- https://www.x-kom.pl/p/1470540-robot-humanoidalny-ai-unitree-h2-edu.html
- https://www.x-kom.pl/p/1541675-robot-humanoidalny-ai-unitree-h2.html
- https://www.robotseuropa.com/Fourier-GR-3-Care-Bot-Humanoid-Robot.htm
- https://shop.deltarobots.com/products/robot-booster-k1?variant=51222129541426
- https://shop.deltarobots.com/products/nao
- https://www.euro.com.pl/roboty-humanoidalne/unitree-robotics-robot-humanoidalny-unitree-g1-edu-u1.bhtml
- https://en.engineai.com.cn/product-pm01.html
- https://pollen-robotics.com/reachy-mini
Dane zweryfikowane u źródeł: 07.10.2026.
Technologia — pozostałe przewodniki
- Aktuatory robotów humanoidalnych — QDD, harmonic drive i dlaczego to decyduje o cenie
- Bezpieczeństwo robotów humanoidalnych — normy, praktyka, odpowiedzialność
- Dłonie i chwytaki humanoidów — od trzech palców do 20+ DoF
- Embodied AI i modele VLA — ile autonomii naprawdę jest w humanoidach
- Sensory robotów humanoidalnych — LiDAR, kamery głębi, IMU
Roboty powiązane z tym tematem
 ilustracja AI
Unitree G1 EDU
Unitree Robotics · Humanoid kompaktowy
cena w Polsce od 139 918 zł brutto
 ilustracja AI
Booster K1
Booster Robotics · Humanoid kompaktowy
cena w Polsce od 29 900 zł netto ok. 36 777 zł brutto
 ilustracja AI
EngineAI PM01
EngineAI (Zhongqing Robotics) · Humanoid kompaktowy
cena producenta 188 000 CNY
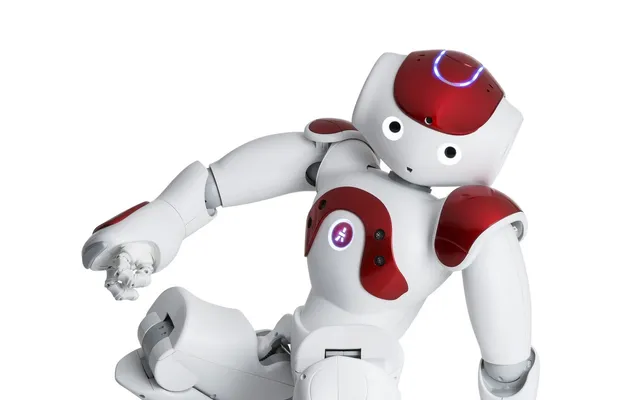
NAO6 (NAO V6)
Maxtronics (d. Aldebaran) · Edukacyjny / desktop
cena w Polsce od 49 900 zł netto ok. 61 377 zł brutto
 ilustracja AI
Reachy Mini
Pollen Robotics (Hugging Face) · Edukacyjny / desktop
cena producenta 399 USD
 ilustracja AI
LimX Dynamics TRON1
LimX Dynamics · Platforma badawcza
cena producenta 15 000 USD