Sensory robotów humanoidalnych — LiDAR, kamery głębi, IMU
Robot humanoidalny „widzi" przez zestaw sensorów: LiDAR 3D (w Unitree G1 to Livox Mid-360 — pole widzenia 360° × 59°, zasięg 40 m, 200 000 punktów/s), kamerę głębi (Intel RealSense D435i, zakres roboczy 0,3–3 m) oraz IMU i enkodery w stawach. Sensory budują mapę otoczenia (SLAM), ale nie dają autonomii — według pracownika centrum treningowego w Liuzhou, cytowanego w śledztwie Reutersa z sierpnia 2026 r., humanoidy w chińskich fabrykach wykonują proste zadania z ok. 20% prędkości człowieka.
Z czego składa się stack percepcji robota humanoidalnego
Na pytanie „jak robot humanoidalny widzi" odpowiada dziś dość powtarzalny zestaw sprzętu: LiDAR 3D na głowie, kamera głębi (RGB-D) z przodu, IMU w korpusie i enkodery w każdym stawie. Najlepiej udokumentowany przykład z polskiego rynku to Unitree G1 (od 94 050 zł): łączy LiDAR Livox Mid-360 z kamerą głębi Intel RealSense D435i, a do tego dokłada 4 mikrofony z redukcją szumów. Ten sam duet sensorów pracuje w wariantach G1 EDU.
Livox Mid-360 to hybrydowy LiDAR półprzewodnikowy projektowany — jak deklaruje producent — pod robotykę niskich prędkości. Kluczowe liczby z karty katalogowej: pole widzenia 360° w poziomie i 59° w pionie (od -7° do 52°), zasięg 40 m przy 10% odbiciu (70 m przy 80%), martwa strefa zaledwie 0,1 m, 200 000 punktów na sekundę przy 10 Hz, masa 265 g i szczelność IP67. Moduł ma też własne IMU (ICM40609).
Kamera RealSense D435i uzupełnia LiDAR z bliska: stereoskopowa głębia do 1280 × 720 pikseli przy maks. 90 kl./s, pole widzenia 87° × 58°, zakres roboczy 0,3–3 m i deklarowany błąd głębi poniżej 2% na dystansie 2 m. Ma wbudowane IMU 6-osiowe i migawkę globalną, co pomaga przy szybkim ruchu. Podział ról jest prosty: LiDAR daje rzadszą, ale dalekozasięgową geometrię do nawigacji, kamera głębi — gęstą mapę bliskiego pola do manipulacji.
Resztę stacku stanowi propriocepcja i dotyk: IMU mierzy orientację i przyspieszenia korpusu (Booster K1 i T1 mają jednostki 9-osiowe), enkodery w stawach podają dokładną pozycję każdej osi, a część konstrukcji dodaje czujniki nacisku — Fourier GR-3 ma ich 31 na głowie i torsie, NAO6 używa czujników FSR w stopach.
Co robi SLAM — i gdzie się kończy jego rola
SLAM (simultaneous localization and mapping) to warstwa oprogramowania, która łączy chmurę punktów z LiDAR-u, dane IMU i odometrię ze stawów w spójną odpowiedź na dwa pytania: gdzie jestem i jak wygląda otoczenie. Livox pozycjonuje Mid-360 dokładnie pod ten scenariusz — mapowanie, lokalizacja i omijanie przeszkód w robotach mobilnych. Ta część działa i jest dziś względnie dojrzałą technologią, również w humanoidach.
Granica przebiega dalej: SLAM nie rozpoznaje obiektów, nie planuje chwytu i nie kontroluje siły docisku. Robot z dobrze działającym SLAM-em ominie krzesło, ale nie wie, że to krzesło, ani co miałby z nim zrobić. Te zadania należą do osobnych warstw — modeli wizyjno-językowo-akcyjnych opisanych w przewodniku o embodied AI — i to one, nie sensory, są dziś wąskim gardłem.
Percepcja to nie autonomia — co pokazują testy z 2026 roku
Śledztwo Reuters z sierpnia 2026 r. opisuje stan wdrożeń w chińskich fabrykach wprost: humanoidy są zbyt wolne i zbyt zawodne do większości prac przemysłowych, a proste zadania wykonują — jak szacuje cytowany w śledztwie pracownik centrum treningowego w Liuzhou — z wydajnością rzędu 20% tempa człowieka. To roboty wyposażone w pełne stacki sensoryczne — problem nie polega na tym, że maszyna nie widzi, tylko na tym, że nie potrafi zamienić obrazu na niezawodne działanie.
Ten sam wniosek płynie z World Humanoid Robot Games w Pekinie (sierpień 2026): obok konkurencji sportowych organizatorzy testowali wpinanie kabla, pracę magazynową i obsługę restauracji, a według Huawei ponad 40% z 51 konkurencji wymagało pełnej autonomii — w pozostałych dopuszczano udział operatora. Wpinanie kabla to test percepcji, pozycjonowania i kontroli siły jednocześnie; właśnie na takich drobiazgach dzisiejsze humanoidy się wykładają.
Praktyczny wniosek dla kupującego: LiDAR i kamera głębi wystarczą, żeby robot chodził za operatorem, omijał przeszkody i wracał do stacji ładowania. Nie wystarczą, żeby samodzielnie rozpakował dostawę. Kto obiecuje inaczej, sprzedaje demo, nie produkt — więcej w analizie czy robot humanoidalny się opłaca.
Sensory w robotach z naszej bazy — kto ma co
LiDAR w standardzie mają tylko 3 z 13 profili w naszej bazie (Unitree G1, G1 EDU i H1). W dwóch kolejnych to opcja — EngineAI T800 dostaje LiDAR w wariantach Open Source/Pro/Max, a do LimX TRON1 można dokupić Sensor Kit. Pozostałe osiem konstrukcji polega wyłącznie na kamerach i IMU — NAO6 dokłada do dwóch kamer RGB jeszcze sonary i czujniki FSR w stopach.
Pełne specyfikacje ze źródłami znajdziesz na profilach robotów oraz w porównywarce.
| Robot | LiDAR 3D | Kamery | Inne sensory |
|---|---|---|---|
| Unitree G1 / G1 EDU | Livox Mid-360 | RealSense (w G1 potwierdzony D435i) | 4 mikrofony; w EDU opcjonalne matryce dotykowe w dłoniach Dex3-1 |
| Unitree H1 / H1-2 | tak (model nieujawniony) | kamera głębi (percepcja 360°) | — |
| Unitree H2 | brak w specyfikacji | binokularna szerokokątna (x-kom wymienia też kamerę głębi) | matryca 4 mikrofonów |
| Unitree R1 | brak | mono (AIR) / binokularna (R1, EDU); głębia w Edu Professional B | kamery RGB w nadgarstkach i sensory dotyku (Edu Professional B) |
| Booster K1 | brak | stereoskopowa kamera głębi | IMU 9-osiowe, 3 mikrofony |
| Booster T1 | brak | kamera głębi | IMU 9-osiowe, 6 mikrofonów |
| EngineAI PM01 | brak | 2 kamery głębi (wersja Education) | wersja Business: sensory nieujawnione |
| EngineAI T800 | Open Source/Pro/Max | stereowizja; Basic: kamera głębi Intel | radar dookólny 360° |
| Fourier GR-3 | brak | monokularna RGB + światło strukturalne | IMU 6-osiowe, 31 czujników nacisku |
| LimX TRON1 | Sensor Kit (opcja) | RGBD opcjonalna (EDU) | IMU w standardzie |
| NAO6 | brak | 2 kamery RGB (OV5640, 5 Mpx) | IMU, sonary, czujniki FSR w stopach, czujniki dotykowe |
| Reachy Mini | brak | szerokokątna RGB | 4 mikrofony; akcelerometr w wersji Wireless |
Ile kosztują sensory i co realnie podnosi cenę robota
Sam LiDAR nie jest już drogi: Livox wycenił próbki Mid-360 na 749 USD za sztukę przy premierze w styczniu 2023 r., a przy większych partiach ceny są negocjowane. W robocie za 94 050 zł to kilka procent wartości. Więcej kosztuje komputer, który dane z sensorów przetwarza — jednostki obliczeniowe w wariantach Booster K1: od Qualcomm QCS8550 (48 TOPS) po NVIDIA Jetson Orin NX (117 TOPS) i AGX Orin (200 TOPS) — oraz praca integracyjna.
Porównanie cen z naszej bazy pokazuje, że sensory nie są głównym motorem ceny: Booster K1 bez LiDAR-u kosztuje od 29 900 zł netto, Unitree R1 bez LiDAR-u — 45 000 zł, a G1 z pełnym stackiem percepcji — od 94 050 zł. Różnicę robią przede wszystkim aktuatory, liczba stopni swobody i rozmiar, nie lista czujników. Uwaga na pułapkę: bazowy G1 ma identyczne sensory jak wersje EDU, ale bez SDK nie ma jak wykorzystać ich danych we własnym kodzie — o tym w przewodniku o ROS i SDK.
Dane ze źródłami
Każdy atrybut ma podane źródło i status wiarygodności. Jak weryfikujemy dane →
| Atrybut | Wartość | Wiarygodność | Źródło |
|---|---|---|---|
| Unitree G1 — sensory | kamera głębi Intel RealSense D435i + LiDAR 3D Livox MID-360; 4 mikrofony z redukcją szumów | Zweryfikowane | mediaexpert.pl |
| Unitree G1 EDU — sensory | kamera głębi Intel RealSense + LiDAR 3D Livox MID-360; opcjonalne matryce dotykowe w dłoniach Dex3-1 | Zweryfikowane | botland.com.pl |
| Unitree H1 — sensory | LiDAR 3D + kamera głębi (percepcja 360°); producent nie ujawnia modeli | Zweryfikowane | unitree.com |
| Unitree H2 — sensory | szerokokątna kamera binokularna; matryca mikrofonów i głośnik; LiDAR-u brak w specyfikacji producenta | Zweryfikowane | unitree.com |
| Unitree R1 — sensory | kamera monokularna (AIR) lub binokularna (R1, EDU); w Edu Professional B dodatkowo kamera głębi, kamery RGB w nadgarstkach i sensory dotyku | Zweryfikowane | x-kom.pl |
| Booster K1 — sensory | stereoskopowa kamera głębi, IMU 9-osiowe, kołowa matryca 3 mikrofonów; bez LiDAR-u w specyfikacji | Zweryfikowane | booster.tech |
| EngineAI PM01 — sensory | dwie kamery głębi (głowa i pas) w wersji Education; bez LiDAR-u; dla wersji Business producent nie wymienia sensorów percepcji | Zweryfikowane | en.engineai.com.cn |
| EngineAI T800 — sensory | Basic: kamera głębi Intel; Open Source/Pro/Max: stereowizja + LiDAR z otwartym interfejsem; radar dookólny 360° | Zweryfikowane | en.engineai.com.cn |
| Fourier GR-3 — sensory | kamera monokularna RGB ze światłem strukturalnym, IMU 6-osiowe, 31 rozproszonych czujników nacisku na głowie i torsie | Zweryfikowane | somasoft.gr |
| LimX TRON1 — sensory | IMU w standardzie; kamera RGBD opcjonalnie (EDU); LiDAR + kamera głębi w opcjonalnym Sensor Kit | Zweryfikowane | shop.limxdynamics.com |
Wyjątki i niuanse
- Karta produktu tej samej maszyny potrafi różnić się między producentem a sklepem: dla Unitree H2 producent opisuje kamerę binokularną, a x-kom wymienia dodatkowo kamerę głębi. Przy zakupie instytucjonalnym warto poprosić o specyfikację konkretnej partii.
- Ten sam model w różnych wariantach ma różne sensory: Unitree R1 AIR ma kamerę monokularną, R1 i EDU binokularną, a dopiero Edu Professional B dokłada kamerę głębi, kamery RGB w nadgarstkach i sensory dotyku.
- Sensory nie oznaczają dostępu do danych: bazowy Unitree G1 ma ten sam LiDAR i kamerę co wersje EDU, ale nie wspiera secondary development (brak SDK) — właściciel nie zbuduje na tych sensorach własnych aplikacji.
- EngineAI nie ujawnia sensorów percepcji wersji Business robota PM01 — publiczna specyfikacja opisuje tylko wariant Education.
Najczęstsze pytania
Jak robot humanoidalny widzi otoczenie?
Przez fuzję kilku sensorów: LiDAR 3D buduje geometrię otoczenia (w Unitree G1 to Livox Mid-360: 360° × 59°, zasięg 40 m), kamera głębi dostarcza gęstą mapę bliskiego pola (RealSense D435i: 0,3–3 m), a IMU i enkodery w stawach mówią robotowi, jak ułożone jest jego własne ciało. Oprogramowanie SLAM skleja te dane w mapę i pozycję.
Czy każdy robot humanoidalny ma LiDAR?
Nie. W naszej bazie 13 profili LiDAR w standardzie mają tylko Unitree G1, G1 EDU i H1; w EngineAI T800 i LimX TRON1 to opcja, a 8 konstrukcji — m.in. Booster K1, EngineAI PM01, Fourier GR-3 i NAO6 — polega na kamerach, IMU lub sonarach.
Co to jest SLAM w robocie humanoidalnym?
SLAM (simultaneous localization and mapping) to jednoczesne budowanie mapy otoczenia i ustalanie własnej pozycji na niej, zwykle z fuzji LiDAR + IMU + odometria. Odpowiada na pytania „gdzie jestem" i „co jest wokół", ale nie rozpoznaje obiektów ani nie planuje manipulacji.
Ile kosztuje LiDAR Livox Mid-360?
Livox wycenił próbki testowe na 749 USD za sztukę przy premierze (styczeń 2023), z cenami negocjowanymi przy większych partiach; u zachodnich resellerów moduł bywa listowany znacznie drożej niż cena próbek u producenta. To kilka procent ceny robota takiego jak Unitree G1 (od 94 050 zł).
Czym różni się kamera głębi od LiDAR-u?
Kamera głębi (np. RealSense D435i) liczy głębię ze stereowizji: gęsty obraz 1280 × 720, ale zakres roboczy tylko 0,3–3 m i pole widzenia 87° × 58°. LiDAR (np. Mid-360) mierzy odległość laserem: rzadsza chmura 200 000 punktów/s, za to 360° dookoła i zasięg 40 m. W humanoidach oba sensory się uzupełniają, a nie zastępują.
Czy sensory wystarczą, żeby robot pracował samodzielnie?
Nie. Percepcja to warunek konieczny, ale wąskim gardłem jest zamiana obrazu na działanie: według śledztwa Reuters z sierpnia 2026 r. humanoidy w chińskich fabrykach są zbyt wolne i zawodne do większości prac, a proste zadania wykonują z ok. 20% wydajności człowieka (szacunek pracownika centrum treningowego w Liuzhou, cytowanego w tym śledztwie) — mimo pełnych stacków sensorycznych.
Źródła
- https://www.livoxtech.com/mid-360/specs
- https://www.livoxtech.com/news/mid360_launch
- https://realsenseai.com/products/depth-camera-d435i/
- https://www.mediaexpert.pl/komputery-i-tablety/robotyka/roboty-humanoidalne/robot-humanoidalny-unitree-g1
- https://www.unitree.com/h1
- https://www.unitree.com/H2
- https://www.booster.tech/booster-k1
- https://en.engineai.com.cn/product-t800.html
- https://www.reuters.com/investigations/chinas-humanoid-robots-arent-smart-enough-take-your-job-yet-2026-08-27
- https://www.reuters.com/world/asia-pacific/robots-can-outrun-humans-can-they-plug-cable-2026-08-23
Dane zweryfikowane u źródeł: 31.08.2026.
Roboty powiązane z tym tematem
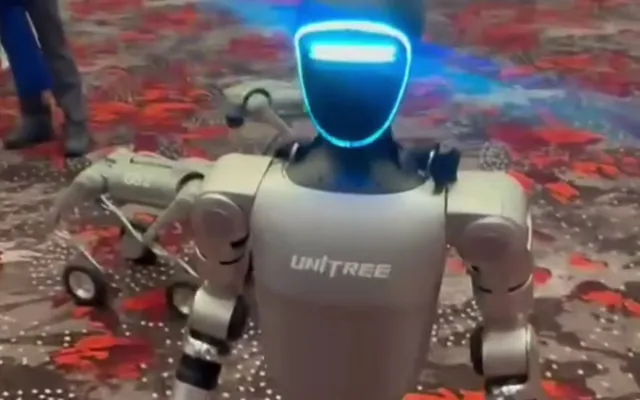
Unitree G1
Unitree Robotics · Humanoid kompaktowy
cena w Polsce od 94 050 zł
 ilustracja AI
Unitree G1 EDU
Unitree Robotics · Humanoid kompaktowy
cena w Polsce od 150 000 zł
 ilustracja AI
Unitree H1 / H1-2
Unitree Robotics · Humanoid pełnowymiarowy
cena w Polsce od 439 000 zł
 ilustracja AI
Unitree R1
Unitree Robotics · Humanoid kompaktowy
cena w Polsce od 45 000 zł
 ilustracja AI
Booster K1
Booster Robotics · Humanoid kompaktowy
cena w Polsce od 29 900 zł
 ilustracja AI
EngineAI T800
EngineAI (Zhongqing Robotics) · Humanoid pełnowymiarowy
cena producenta $40 500