Bezpieczeństwo robotów humanoidalnych — normy, praktyka, odpowiedzialność
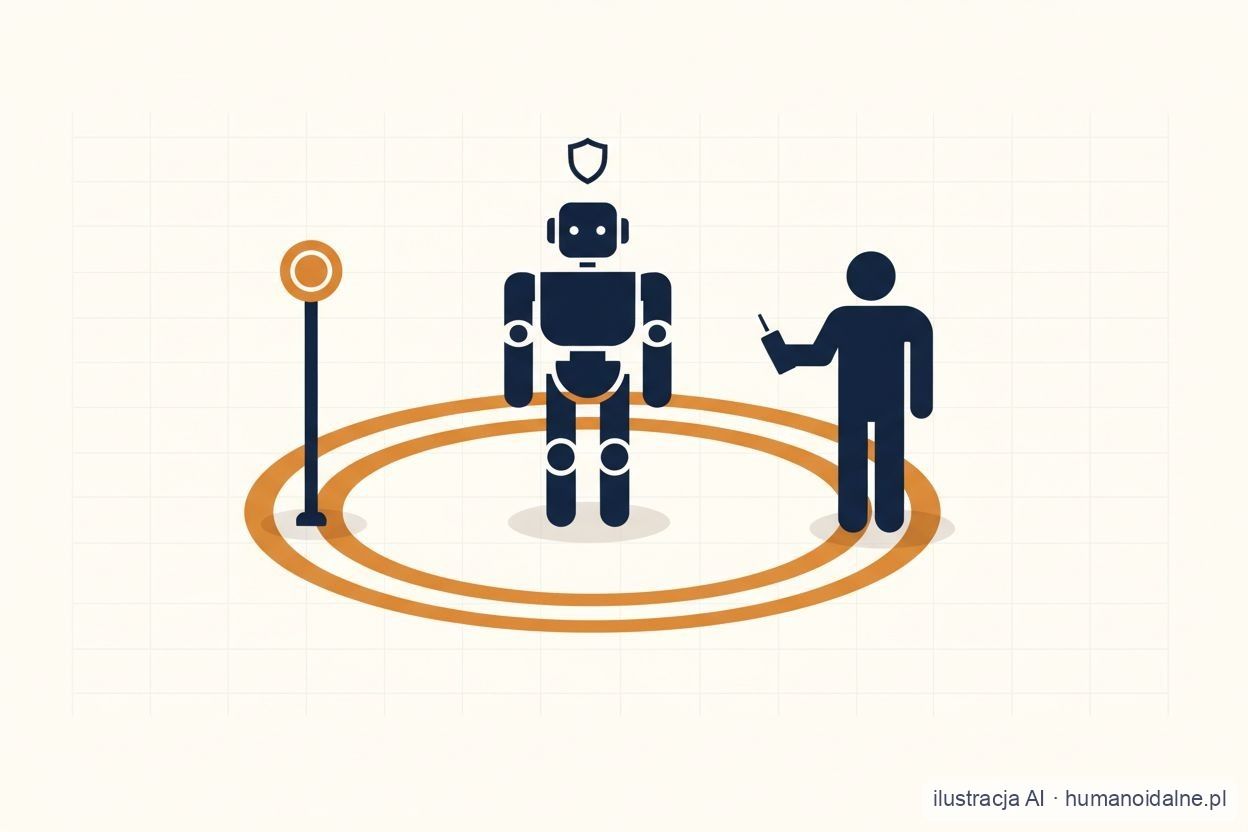
Nie istnieje jeszcze dedykowana norma bezpieczeństwa dla kroczących robotów humanoidalnych — ISO 25785-1 ma nadal status projektu na etapie Committee Draft (w opracowaniu, stan na 2026-08-31), a opublikowane w lutym 2025 r. ISO 10218:2025 obejmuje wyłącznie roboty przemysłowe. W praktyce bezpieczeństwo pokazów z udziałem robotów o masie 35-47 kg (Unitree G1, H1) zapewnia przeszkolony operator, strefa buforowa 1-2 m i awaryjny tryb tłumienia — po którego użyciu robot traci równowagę i upada.
Jakie normy bezpieczeństwa istnieją dziś?
W lutym 2025 r. ISO opublikowało nowe wydania ISO 10218-1:2025 i ISO 10218-2:2025 — podstawowej normy bezpieczeństwa robotów przemysłowych (część 1 ma 95 stron, część 2 — 223 strony). Zastąpiły one wycofane wydania z 2011 r. Problem w tym, że część 1 wprost wyklucza ze swojego zakresu roboty usługowe i produkty konsumenckie z dostępem ogółu społeczeństwa. Ten sam humanoid może więc być oceniany według ISO 10218 w fabryce, ale na targach, w szkole czy na evencie norma przemysłowa nie jest właściwym odniesieniem.
Jedyna opublikowana norma dla robotów usługowych — ISO 13482:2014 (roboty do opieki osobistej, 79 stron) — powstała, zanim dynamicznie stabilne humanoidy trafiły do sprzedaży. Sam dokument przyznaje, że w chwili publikacji nie istniały uznane międzynarodowo dane o granicach bólu i urazów przy kolizji z robotem. Norma jest w rewizji (etap 90.92), a ISO zapowiada zastąpienie jej nowym wydaniem.
| Norma | Status (2026-08-31) | Czy obejmuje kroczące humanoidy? |
|---|---|---|
| ISO 10218-1/-2:2025 | opublikowana (luty 2025) | tylko w środowisku przemysłowym; wyklucza zastosowania usługowe i konsumenckie |
| ISO 13482:2014 | opublikowana (2014), w rewizji | roboty usługowe do opieki osobistej; pisana przed erą dynamicznie stabilnych humanoidów |
| ISO/CD 25785-1 | projekt na etapie Committee Draft (w opracowaniu) | tak, w przemyśle — ale norma jeszcze nie została opublikowana |
ISO 25785-1 — norma dla humanoidów wciąż w przygotowaniu
ISO 25785-1 ma być pierwszą normą pisaną z myślą o robotach mobilnych o aktywnie kontrolowanej stabilności — maszynach, które utrzymują równowagę wyłącznie dzięki aktywnemu sterowaniu i mogą ją stracić po zaniku zasilania. Zakres obejmie roboty dwunożne (w tym humanoidy), czworonożne i balansujące kołowe w środowisku przemysłowym z wykluczonym lub ograniczonym dostępem osób postronnych. Na 2026-08-31 dokument ma status projektu na etapie Committee Draft (w opracowaniu), a data publikacji nie została ogłoszona.
Dwie uczciwe konsekwencje. Po pierwsze: do czasu publikacji nie ma zharmonizowanej podstawy normatywnej do oceny bezpieczeństwa dynamicznie stabilnego humanoida — producenci i integratorzy poruszają się w szarej strefie ogólnych zasad oceny ryzyka. Po drugie: nawet gotowa norma obejmie tylko przemysł — pokazy z publicznością pozostaną poza jej zakresem, bo projekt odsyła zastosowania nieprzemysłowe m.in. do ISO 13482.
Prawo UE: rozporządzenie maszynowe i AI Act
Od 20 stycznia 2027 r. każdy robot humanoidalny wprowadzany na rynek UE podlega rozporządzeniu maszynowemu 2023/1230, które zastępuje dyrektywę maszynową 2006/42/WE. Trzy zmiany istotne dla humanoidów: oprogramowanie realizujące funkcje bezpieczeństwa staje się elementem bezpieczeństwa, dochodzą obowiązkowe wymagania cyberbezpieczeństwa, a AI i robotyka są po raz pierwszy ujęte jako czynniki ryzyka. Podmiot, który istotnie zmodyfikuje robota (np. integrator), przejmuje obowiązki producenta.
AI Act po zmianach z Digital Omnibus traktuje maszyny sektorowo: wymagania dla systemów AI wysokiego ryzyka w maszynach Komisja doda do rozporządzenia maszynowego aktami delegowanymi, stosowanymi od 2 sierpnia 2028 r. Formalne wymogi AI dla humanoidów dopiero się więc kształtują. Warto przy tym wiedzieć, że na kartach produktów Unitree G1 i Unitree H1 w polskich sklepach deklaracja CE nie jest publikowana — szczegóły tego, co sprawdzić przed zakupem, opisuje przewodnik o oznakowaniu CE.
Praktyka eventowa: strefa, operator i e-stop, który kończy się upadkiem
Skala zagrożenia wynika z fizyki. Unitree G1 ma 132 cm wzrostu i waży ok. 35 kg z baterią; Unitree H1 — ok. 180 cm i ok. 47 kg, z momentem w kolanie ok. 360 N.m i prędkością chodu do 3,3 m/s. Upadek takiej maszyny albo niekontrolowany zamach jej ramienia w tłumie to realne ryzyko urazu — niezależnie od tego, jak płynnie robot tańczy na scenie.
Standard wypracowany przez operatorów wynajmu (praktyka branżowa, nie wymóg normy): wydzielona strefa ruchu uzgodniona z obiektem, przeszkolony operator utrzymujący 1-2 m bufora, gdy robot się porusza, checklista przed startem i możliwość zdalnego zatrzymania bez podchodzenia do maszyny. Nawet widowiskowe „walki bokserskie” robotów G1 w Hangzhou (2025) to maszyny sterowane w całości przez ludzi-operatorów, nie autonomiczne systemy. Oferty z operatorem w cenie zbiera sekcja wynajmu.
Uczciwie o „przycisku awaryjnym”: w G1 kombinacja L2+B na pilocie przełącza robota w tryb tłumienia (damping) — silniki przestają aktywnie utrzymywać równowagę i robot się przewraca, co producent dokumentuje wprost. Procedura awaryjna zamienia więc jedno ryzyko (niekontrolowany ruch) na inne (upadek ok. 35 kg maszyny) — właśnie dlatego strefa buforowa jest kluczowa. Dostępne są też zewnętrzne moduły zdalnego e-stopu dla G1 (ok. 349 GBP, zasięg ok. 100 m), ale ich producent sam zastrzega, że pasmo 2,4 GHz nie jest odporne na zakłócenia i moduł pozostaje systemem uzupełniającym, nie substytutem nadzoru.
Wiralowe „ataki” robotów — co faktycznie się stało
Luty 2025, festiwal latarni w Taishan (prowincja Guangdong): zdalnie sterowany Unitree H1 podszedł do barierki i wykonał gwałtowny ruch w stronę starszej kobiety, niemal uderzając ją głową. Nagranie stało się wiralem, a komentatorzy spierali się, czy robot „zaatakował”, czy się potknął. Badacze robotyki komentujący incydent podkreślali, że takie maszyny są zdalnie sterowane — o intencjonalnym ataku nie ma mowy — ale fizyczne zagrożenie dla publiczności jest jak najbardziej realne.
Drugi głośny wiral (2025): H1 zawieszony na uchwycie w chińskiej hali zaczyna gwałtownie wymachiwać kończynami tuż obok dwóch techników, przewracając sprzęt. Wyjaśnienie techniczne: algorytm stabilizacji nie uwzględniał fizycznego zawieszenia robota — czujniki interpretowały opór zaczepu jak ciągłe upadanie, a kolejne, coraz agresywniejsze korekty utworzyły pętlę sprzężenia zwrotnego. To znany tryb awarii oprogramowania wywołany nieprzewidzianym ograniczeniem fizycznym, nie „bunt AI”.
Wspólny mianownik obu incydentów: błędy sterowania i operacji w otoczeniu bez wystarczających zabezpieczeń fizycznych. To dokładnie ta luka, którą mają wypełnić ISO 25785-1 po stronie norm i dyscyplina stref po stronie praktyki.
Kto odpowiada, gdy robot zrobi komuś krzywdę?
Od 20 stycznia 2027 r. rozporządzenie maszynowe jasno rozdziela obowiązki producenta, importera i podmiotu dokonującego istotnej modyfikacji. Ale odpowiedzialność za szkody wyrządzone przez robota prowadzonego przez operatora pozostaje nieuregulowana wprost — badacze wskazują, że dla robotów kroczących nie ma przepisów analogicznych do prawa dronowego, a jedyne wytyczne dotyczące zarządzania takimi maszynami opublikowały latem 2024 r. władze Szanghaju.
Praktyczny wniosek dla kupującego w Polsce: przy wynajmie na event odpowiedzialność i ubezpieczenie powinny być wprost zapisane w umowie z operatorem, a przy zakupie ocena ryzyka i dokumentacja zgodności leżą po stronie wdrażającego — i tak pozostanie, dopóki normy nie dogonią rynku.
Dane ze źródłami
Każdy atrybut ma podane źródło i status wiarygodności. Jak weryfikujemy dane →
| Atrybut | Wartość | Wiarygodność | Źródło |
|---|---|---|---|
| publikacja ISO 10218-1:2025 i ISO 10218-2:2025 | luty 2025 (część 1: 95 stron, część 2: 223 strony); wydania z 2011 r. wycofane | Zweryfikowane | iso.org |
| status ISO/CD 25785-1 (norma dla robotów dynamicznie stabilnych) | projekt na etapie Committee Draft (w opracowaniu); data publikacji nieogłoszona (stan 2026-08-31) | Zweryfikowane | iso.org |
| wydanie ISO 13482 (roboty do opieki osobistej) | 2014 (wydanie 1, 79 stron); w rewizji, etap 90.92 | Zweryfikowane | iso.org |
| start stosowania rozporządzenia maszynowego (UE) 2023/1230 | 2027-01-20 (zastępuje dyrektywę 2006/42/WE) | Zweryfikowane | eur-lex.europa.eu |
| wymagania dla AI wysokiego ryzyka w maszynach (akty delegowane do MR) | stosowane od 2028-08-02 (rozporządzenie (UE) 2026/1744, art. 3) | Zweryfikowane | eur-lex.europa.eu |
| masa i wzrost Unitree G1 | ok. 35 kg (z baterią), 132 cm | Zweryfikowane | unitree.com |
| masa i parametry Unitree H1 | ok. 47 kg, ok. 180 cm, kolano ok. 360 N.m, prędkość do 3,3 m/s | Zweryfikowane | unitree.com |
| strefa buforowa na eventach (praktyka operatorska) | 1-2 m odstępu podczas ruchu robota, wydzielona strefa uzgodniona z obiektem | Szacunek | zmprobots.com |
| sterowanie podczas pokazowych „walk” robotów G1 (Hangzhou, 2025) | 4 roboty G1, każdy prowadzony przez człowieka-operatora | Zweryfikowane | foxnews.com |
| zewnętrzny moduł zdalnego e-stopu dla Unitree G1 | 349 GBP (regularnie 418,80 GBP), zasięg ok. 100 m w linii wzroku, pasmo 2,4 GHz | Zweryfikowane | robosavvy.co.uk |
Wyjątki i niuanse
- „E-stop” w Unitree G1 to tryb tłumienia: robot przestaje aktywnie balansować i upada. Zatrzymanie awaryjne samo w sobie tworzy zagrożenie uderzenia maszyną o masie 35-47 kg — strefa buforowa musi to uwzględniać.
- ISO 10218:2025 wyklucza roboty usługowe i produkty konsumenckie, a ISO 13482:2014 pisano przed erą dynamicznie stabilnych humanoidów — robot na evencie z publicznością nie ma dziś dedykowanej normy. To szara strefa, nie luka formalna: ogólna ocena ryzyka nadal obowiązuje.
- Zewnętrzne moduły zdalnego e-stopu działają w paśmie 2,4 GHz i według samego producenta nie są odporne na zakłócenia radiowe — to system uzupełniający, nie substytut operatora.
- Deklaracja CE nie jest publikowana na kartach produktów Unitree G1 i H1 w polskich sklepach — kupujący instytucjonalny powinien zażądać deklaracji zgodności przed zakupem.
Najczęstsze pytania
Czy robot humanoidalny jest bezpieczny?
Warunkowo — przy przeszkolonym operatorze, wydzielonej strefie i buforze 1-2 m podczas ruchu. Nie istnieje jeszcze dedykowana norma bezpieczeństwa dla kroczących humanoidów, a maszyny takie jak Unitree G1 (ok. 35 kg) i H1 (ok. 47 kg) mogą przy upadku lub niekontrolowanym ruchu spowodować realny uraz.
Czy istnieje norma ISO dla robotów humanoidalnych?
Jeszcze nie. ISO 25785-1 — pierwsza norma dla robotów o aktywnie kontrolowanej stabilności, w tym humanoidów — ma status projektu na etapie Committee Draft (w opracowaniu; stan na 2026-08-31), bez ogłoszonej daty publikacji. Opublikowane ISO 10218:2025 obejmuje wyłącznie roboty przemysłowe, a ISO 13482:2014 dotyczy robotów do opieki osobistej i pochodzi sprzed ery dynamicznych humanoidów.
Co się dzieje po awaryjnym zatrzymaniu Unitree G1?
Kombinacja L2+B przełącza G1 w tryb tłumienia (damping): silniki przestają utrzymywać równowagę i robot upada — dokumentacja producenta opisuje to wprost. Dlatego procedury eventowe zakładają strefę wolną od ludzi wokół poruszającego się robota, a nie tylko dostęp do przycisku.
Czy wiralowe filmy pokazują „atak” robota na ludzi?
Nie. W Taishan (luty 2025) zdalnie sterowany H1 wykonał gwałtowny ruch przy barierce — spór dotyczył tego, czy się potknął; badacze wykluczają intencjonalny atak. W drugim wiralu H1 zawieszony na uchwycie wpadł w pętlę korekt równowagi, bo algorytm nie uwzględniał zawieszenia. Oba przypadki to błędy sterowania i operacji, nie „agresja AI”.
Jakie przepisy UE obejmą roboty humanoidalne?
Od 2027-01-20 rozporządzenie maszynowe (UE) 2023/1230 — z oprogramowaniem bezpieczeństwa jako elementem bezpieczeństwa i wymogami cyberbezpieczeństwa; do tego czasu obowiązuje dyrektywa 2006/42/WE. Wymagania dla AI wysokiego ryzyka w maszynach Komisja doda aktami delegowanymi stosowanymi od 2028-08-02.
Jaką strefę bezpieczeństwa stosuje się na pokazach robotów?
Operatorzy wynajmu deklarują bufor 1-2 m wokół poruszającego się robota, wydzieloną strefę uzgodnioną z obiektem i stały nadzór operatora ze zdalnym zatrzymaniem. To praktyka branżowa, nie wymóg normy — dedykowana norma dla kroczących robotów dopiero powstaje.
Źródła
- https://www.iso.org/standard/73933.html
- https://www.iso.org/standard/91469.html
- https://www.iso.org/standard/53820.html
- https://eur-lex.europa.eu/eli/reg/2023/1230/oj/eng
- https://eur-lex.europa.eu/eli/reg/2026/1744/oj/eng
- https://www.unitree.com/g1
- https://www.unitree.com/h1
- https://support.unitree.com/home/en/G1_developer/quick_start
- https://theconversation.com/a-robot-nearly-headbutted-a-festival-spectator-in-china-here-are-four-urgent-steps-to-make-the-tech-safer-250851
- https://www.foxnews.com/tech/humanoid-robot-malfunctions-sparks-viral-panic
Dane zweryfikowane u źródeł: 31.08.2026.
Roboty powiązane z tym tematem
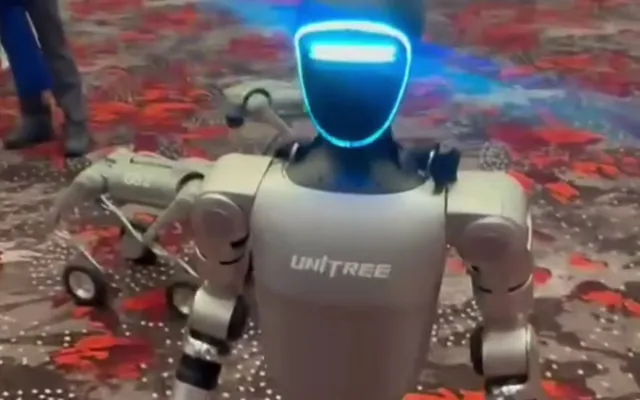
Unitree G1
Unitree Robotics · Humanoid kompaktowy
cena w Polsce od 94 050 zł
 ilustracja AI
Unitree H1 / H1-2
Unitree Robotics · Humanoid pełnowymiarowy
cena w Polsce od 439 000 zł
 ilustracja AI
Unitree H2
Unitree Robotics · Humanoid pełnowymiarowy
cena w Polsce od 199 999 zł
 ilustracja AI
Unitree G1 EDU
Unitree Robotics · Humanoid kompaktowy
cena w Polsce od 150 000 zł
 ilustracja AI
Booster T1
Booster Robotics · Humanoid kompaktowy
Cena nieujawniona publicznie