Aktuatory robotów humanoidalnych — QDD, harmonic drive i dlaczego to decyduje o cenie
Aktuatory — silnik, przekładnia, enkoder i sterownik każdego przegubu — to największa pozycja kosztowa robota humanoidalnego: według prognozy BofA Global Research napędy liniowe (27%) i obrotowe (24%) będą stanowić razem 51% kosztu materiałowego humanoida w 2030 r. Wybór architektury napędu — tani quasi-direct drive kontra precyzyjna przekładnia falowa — w dużej mierze tłumaczy, dlaczego oparte na QDD roboty Unitree (G1 z 23 DoF kosztuje w Polsce 94 050 zł) są wyraźnie tańsze od humanoidów budowanych na przekładniach falowych; cena rośnie też z momentem i rozmiarem — pełnowymiarowy H1 to już 439 000 zł.
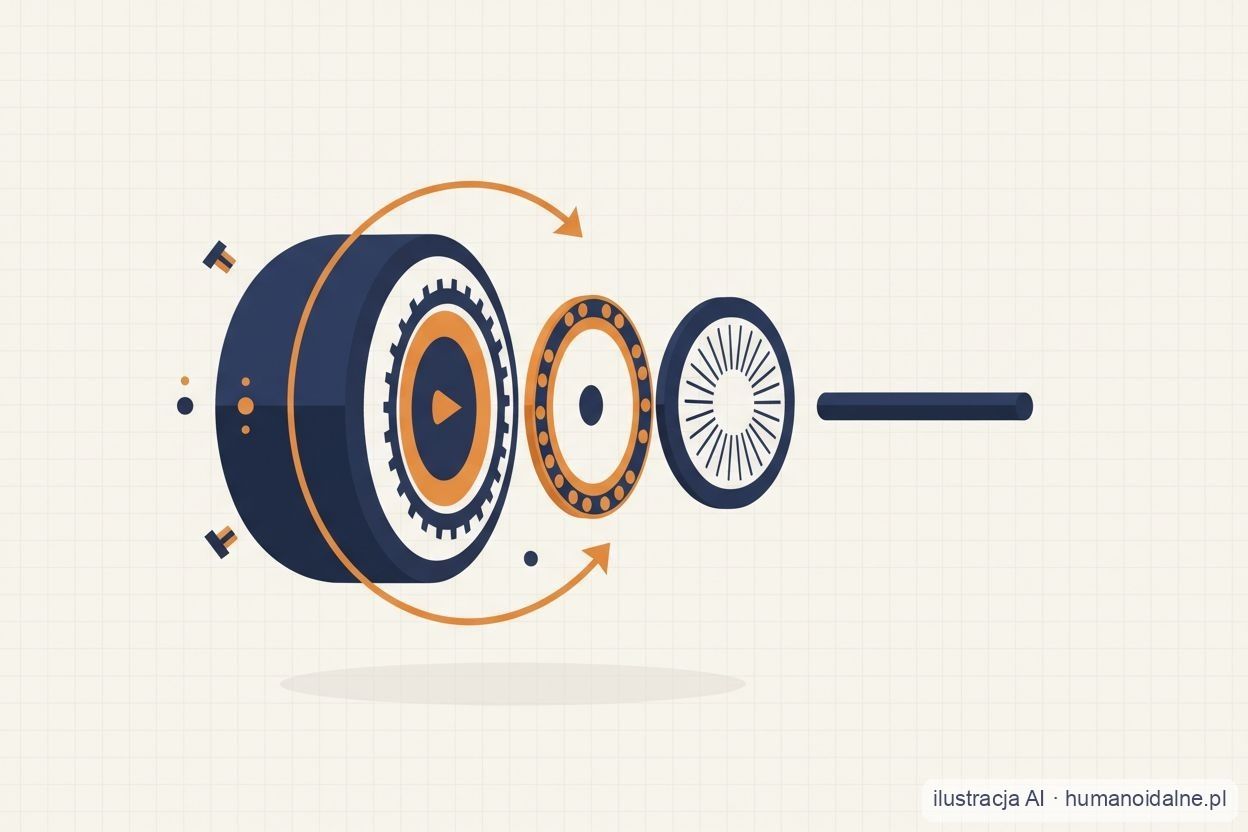
Cztery architektury napędu przegubów
Przegub robota humanoidalnego to kompletny moduł: silnik elektryczny, przekładnia, enkoder (coraz częściej podwójny) i sterownik mocy. Pełnowymiarowy humanoid potrzebuje 28-44 takich modułów zależnie od liczby stopni swobody — i to ich architektura, a nie oprogramowanie, w największym stopniu różnicuje ceny robotów.
Quasi-direct drive (QDD) odwraca klasyczny układ „mały silnik + duża przekładnia”: silnik o wysokiej gęstości momentu pracuje z przekładnią planetarną o niskim przełożeniu. Efekt to niska inercja, podatność na siły zewnętrzne (backdrivability) i sprawność 95-98%. Architekturę spopularyzował MIT Mini Cheetah (zaprezentowany publicznie w 2019 r.), a na jej przemysłową skalę postawiło Unitree — według analizy SemiAnalysis był to kluczowy zakład tej firmy.
Przekładnia falowa (harmonic drive, strain wave) daje wysokie przełożenie i niemal zerowy luz, ale jest droga i trudna w produkcji: proces obejmuje około 13 etapów, w tym wielogodzinną obróbkę cieplną i szlifowanie w tolerancjach mikronowych. Sprawność jest niższa (85-90%), za to precyzja pozycjonowania wyższa — to standard przemysłowych ramion i części humanoidów.
Trzecia droga to aktuatory liniowe ze śrubami rolkowymi (planetary roller screw). Tesla pokazała korpus Optimusa z 28 aktuatorami strukturalnymi — 14 obrotowymi (20-180 N·m) i 14 liniowymi o sile 500-8 000 N; sama śruba rolkowa odpowiada za ok. 64% kosztu aktuatora liniowego. Optimus to jednak program zamknięty — tej architektury nie da się dziś kupić ani niezależnie zweryfikować.
| Architektura | Przełożenie | Mocne strony | Słabe strony | Przykłady |
|---|---|---|---|---|
| QDD (silnik + przekładnia planetarna o niskim przełożeniu) | niskie | sprawność 95-98%, backdrivability, tanie części z wielu źródeł | niższy moment ciągły, grzeje się pod obciążeniem statycznym | Unitree G1/H1/R1 (wg SemiAnalysis) |
| Przekładnia falowa (harmonic drive) | wysokie | niemal zerowy luz, wysoka precyzja | sprawność 85-90%, wysoka cena, trudna produkcja i serwis | ramiona przemysłowe, część humanoidów |
| Planetarna wielostopniowa | średnie/wysokie | kompromis ceny i momentu | większy luz niż w falowej | aktuator humanoidalny Schaeffler 60-250 N·m |
| Liniowa ze śrubą rolkową | ruch posuwisty | bardzo duża siła (do 8 000 N w Optimusie), sztywność | śruba to ok. 64% kosztu modułu, wąskie grono dostawców | Tesla Optimus, Apptronik Apollo |
Moment obrotowy: od 60 do 450 N·m w humanoidach kroczących z naszej bazy
Rozstrzał deklarowanych momentów jest ogromny. Booster K1 podaje maksymalnie 60 N·m, Unitree G1 — 90 N·m w kolanie (120 N·m w wersji EDU), EngineAI PM01 ma autorski silnik Q90H o 145 N·m i gęstości momentu 130 N·m/kg, Unitree H1 — ok. 360 N·m w kolanie przy gęstości 189 N·m/kg, a EngineAI T800 deklaruje do 450 N·m z aktywnym chłodzeniem przegubów nóg.
Gęstość momentu (N·m/kg) mówi więcej niż sam moment: cięższy aktuator to cięższa noga, która sama potrzebuje więcej momentu, by się poruszać. Uwaga na słowo „maksymalny” — to wartości szczytowe, utrzymywane sekundy. Moment ciągły, którego karty katalogowe zwykle nie podają, bywa kilkukrotnie niższy i to on decyduje o realnym udźwigu i czasie pracy.
Stopnie swobody (DoF): jak czytać tę liczbę
Wśród 10 humanoidów kroczących porównywanych w tym przewodniku liczba DoF biegnie od 20 (Unitree R1 w wersji AIR) do 46 (EngineAI T800 Max), a Fourier GR-3 z opcjonalnymi 12-DoF dłońmi ma do 55 aktuatorów. Typowy rozkład pełnowymiarowego humanoida: noga 5-6 DoF, ramię 4-7, talia 1-3, głowa 0-2, dłoń zręcznościowa 6-12 na sztukę.
Ta sama nazwa modelu może oznaczać różne liczby. Unitree G1 ma 23 DoF w wersji podstawowej i 23-43 w EDU — dłonie Dex3-1 dodają po 7 DoF, opcjonalne nadgarstki po 2. Booster T1 rośnie z 23 do 41 DoF po dokupieniu dłoni zręcznościowych. Zestawiając modele w porównywarce, sprawdzaj, czy podana liczba obejmuje dłonie — to one najbardziej pompują wynik.
Więcej DoF nie znaczy automatycznie „lepszy”: każdy dodatkowy przegub to koszt, masa, pobór energii i kolejny punkt awarii. W edukacji 22-25 DoF w zupełności wystarcza, a dłonie zręcznościowe mają sens głównie w badaniach nad manipulacją.
Dlaczego aktuatory to około połowa kosztu budowy robota
BofA Global Research prognozuje, że w 2030 r. aktuatory liniowe (27% BOM) i obrotowe (24%) będą stanowić razem 51% kosztu materiałowego humanoida — więcej niż jednostka sterująca i wszystkie sensory łącznie (ok. 14%). Dłonie zręcznościowe to kolejne 19%. Hyundai Mobis, przyszły dostawca aktuatorów do elektrycznego Atlasa Boston Dynamics, szacuje udział aktuatorów na ok. 60% kosztu materiałowego.
Teardown Optimusa Gen 2 według Morgan Stanley pokazuje to samo z innej strony: przy koszcie budowy ok. 55 000 USD nogi to ok. 21 000 USD (38,6%), a dłonie ok. 9 500 USD (17,2%). Ten sam bank szacuje, że kompletny humanoid kosztował w 2024 r. ok. 200 000 USD, a do 2028 r. cena spadnie do ok. 150 000 USD; struktura BOM podpowiada, że kluczem będzie potanienie napędów.
Wybór QDD zamiast przekładni falowej to według SemiAnalysis oszczędność do 80% na aktuatorze przy wyższej sprawności. Niskoprzełożeniowe przekładnie planetarne są zwykłym towarem przemysłowym dostępnym u wielu dostawców — to jeden z powodów, dla których oparty na nich G1 kosztuje w Polsce 94 050 zł; skala i moment robią resztę różnicy w cenach większych maszyn. Pełne zestawienie cen prowadzimy w indeksie cen.
Przegrzewanie i serwisowalność: czego nie ma w kartach katalogowych
Najlepszym publicznym testem pracy ciągłej pozostaje półmaraton robotów w Pekinie. W 2025 r. wystartowało 21 humanoidów, a ukończyło zaledwie 6 — maszyny przegrzewały się, przewracały i wymagały chłodzenia sprejem, a zwycięski Tiangong Ultra potrzebował 2 h 40 min i trzech wymian baterii na dystansie 21,1 km. Rok później wystartowało ponad 300 robotów, a rekord trasy spadł do 50 min 26 s — postęp jest realny, ale wciąż mierzy się go liczbą wymian baterii.
Przegrzewanie dotyczy też pracy statycznej. SemiAnalysis opisuje, że wczesne egzemplarze G1 utrzymywały 2-3 kg w zgiętych ramionach przez 2-3 minuty, po czym potrzebowały ok. 30 minut chłodzenia — pięć minut pracy na godzinę to nie jest produktywny robot. Producenci odpowiadają konstrukcyjnie: T800 ma aktywne chłodzenie przegubów nóg, a G1 — niskoinercyjne silniki PMSM o lepszym odprowadzaniu ciepła.
Serwisowalność gra na korzyść QDD: przekładnie planetarne o niskim przełożeniu wytwarza wielu dostawców na standardowych obrabiarkach, podczas gdy przekładnia falowa wymaga ok. 13-etapowego procesu, który lider rynku Harmonic Drive doskonalił dekadami. Uszkodzony przegub falowy jest trudny i kosztowny w naprawie poza wyspecjalizowanym serwisem — części pochodzą od wąskiego grona dostawców. Koszty napraw i przestojów w całym cyklu życia policzysz w kalkulatorze TCO.
Dane ze źródłami
Każdy atrybut ma podane źródło i status wiarygodności. Jak weryfikujemy dane →
| Atrybut | Wartość | Wiarygodność | Źródło |
|---|---|---|---|
| Unitree G1 — DoF i napęd | 23 DoF; kolano maks. 90 N·m; niskoinercyjne silniki PMSM z przekładnią o niskim przełożeniu | Zweryfikowane | support.unitree.com |
| Unitree G1 EDU — DoF i napęd | 23-43 DoF (dłonie Dex3-1 po 7 DoF, nadgarstki po 2); kolano maks. 120 N·m | Zweryfikowane | support.unitree.com |
| Unitree H1/H1-2 — DoF i napęd | H1-2: 27 DoF (noga 6, ramię 7); kolano ok. 360 N·m, biodro ok. 220 N·m, gęstość momentu 189 N·m/kg | Zweryfikowane | unitree.com |
| Unitree H2 — DoF i napęd | 31 DoF (noga 6, ramię 7, pas 3, głowa 2); staw nogi do 360 N·m, staw ramienia do 120 N·m | Zweryfikowane | unitree.com |
| Unitree R1 — DoF | 20 DoF (R1 AIR) / 26 (R1) / 26-40 (R1 EDU z opcjonalnymi dłońmi) | Zweryfikowane | unitree.com |
| EngineAI T800 — DoF i napęd | 25 DoF (Basic) do 46 (Max, z dłońmi 7-DoF); moment maks. 450 N·m; aktywne chłodzenie przegubów nóg | Zweryfikowane | en.engineai.com.cn |
| EngineAI PM01 — DoF i napęd | 23-24 DoF; silniki Q90H maks. 145 N·m (gęstość 130 N·m/kg) i Q25H maks. 50 N·m, podwójne enkodery | Zweryfikowane | en.engineai.com.cn |
| Booster T1 — DoF | 23 DoF w standardzie; 31 z chwytakami, 41 z dłońmi zręcznościowymi | Zweryfikowane | booster.tech |
| Booster K1 — DoF i napęd | 22 DoF (nogi 6×2, ramiona 4×2, głowa 2); moment maks. 60 N·m, podwójne enkodery | Zweryfikowane | booster.tech |
| Fourier GR-3 — liczba aktuatorów | do 55 aktuatorów (głowa 2, ramię 7, talia 3, noga 6, opcjonalna dłoń 12-DoF) | Zweryfikowane | support.fftai.com |
Wyjątki i niuanse
- Producenci liczą DoF niejednolicie — jedni podają wartość z dłońmi i nadgarstkami, inni bez; ten sam Unitree G1 to 23 albo 43 DoF zależnie od wariantu. Porównanie samych liczb między markami bywa mylące.
- Udziały aktuatorów w koszcie (51-60%) to prognozy i szacunki analityków — BofA na 2030 r., Hyundai Mobis dla własnego programu — a nie ujawnione cenniki. Rzeczywista struktura kosztów Unitree czy EngineAI pozostaje tajemnicą handlową.
- Momenty obrotowe w kartach katalogowych to wartości szczytowe. Moment ciągły, który realnie ogranicza udźwig i czas pracy bez przegrzania, zwykle nie jest publikowany.
- Architektura aktuatorów Tesli Optimus znana jest wyłącznie z prezentacji firmowych i analiz zewnętrznych — to program zamknięty, którego nie kupisz w Polsce ani nie zweryfikujesz niezależnie.
Najczęstsze pytania
Co to jest aktuator quasi-direct drive (QDD)?
To napęd łączący silnik o wysokiej gęstości momentu z przekładnią o niskim przełożeniu, najczęściej planetarną. Daje niską inercję, podatność na siły zewnętrzne (backdrivability) i sprawność 95-98%, kosztem niższego momentu ciągłego. Spopularyzował go MIT Mini Cheetah (zaprezentowany publicznie w 2019 r.); na tę architekturę postawiło m.in. Unitree.
Ile stopni swobody ma robot humanoidalny?
Wśród 10 humanoidów kroczących porównywanych w tym przewodniku liczba DoF biegnie od 20 (Unitree R1 AIR) do 46 (EngineAI T800 Max); roboty biurkowe, jak Reachy Mini czy NAO6, mają mniej. Typowa konfiguracja bez dłoni to 22-27 DoF; dłonie zręcznościowe dodają 6-12 DoF na sztukę. Unitree G1 ma 23 DoF, a wersja EDU 23-43 zależnie od opcji.
Jaki udział w cenie robota humanoidalnego mają aktuatory?
Według prognozy BofA Global Research na 2030 r. napędy liniowe (27%) i obrotowe (24%) to razem 51% kosztu materiałowego, a Hyundai Mobis szacuje udział aktuatorów na ok. 60%. Jednostka sterująca i sensory łącznie to tylko ok. 14% — potanienie humanoidów zależy więc głównie od napędów.
Czym różni się przekładnia falowa (harmonic drive) od QDD?
Przekładnia falowa ma wysokie przełożenie i niemal zerowy luz, ale sprawność 85-90% i wysoką cenę wynikającą z ok. 13-etapowego procesu produkcji. QDD ma niskie przełożenie, sprawność 95-98% i według SemiAnalysis bywa do 80% tańszy, ale oddaje mniejszy moment ciągły i gorzej trzyma pozycję pod stałym obciążeniem.
Dlaczego roboty humanoidalne się przegrzewają?
Moment ciągły silników przegubowych jest znacznie niższy od szczytowego, a przy obciążeniu statycznym prąd stale grzeje uzwojenia. Wczesny Unitree G1 po 2-3 minutach trzymania 2-3 kg potrzebował ok. 30 minut chłodzenia, a na półmaratonie robotów w Pekinie w 2025 r. bieg ukończyło tylko 6 z 21 maszyn.
Czy większa liczba DoF oznacza lepszego robota?
Nie. Każdy przegub to dodatkowy koszt, masa i punkt awarii. Do edukacji wystarcza 22-25 DoF; dłonie zręcznościowe mają sens głównie w badaniach nad manipulacją. Ważniejsze od liczby DoF bywają moment ciągły i odporność termiczna, których producenci zwykle nie publikują.
Źródła
- https://support.unitree.com/home/en/G1_developer/about_G1
- https://www.unitree.com/h1
- https://en.engineai.com.cn/product-t800.html
- https://en.engineai.com.cn/product-pm01.html
- https://www.booster.tech/booster-k1
- https://newsletter.semianalysis.com/p/chinas-unitree-will-dominate-global
- https://blog.robozaps.com/b/economics-of-humanoid-robot-production
- https://humanoid.guide/linear-vs-rotary-actuators-humanoid-joints
- https://en.wikipedia.org/wiki/Beijing_E-Town_Half-Marathon
- https://www.morganstanley.com/insights/articles/humanoid-robot-market-5-trillion-by-2050
Dane zweryfikowane u źródeł: 31.08.2026.
Roboty powiązane z tym tematem
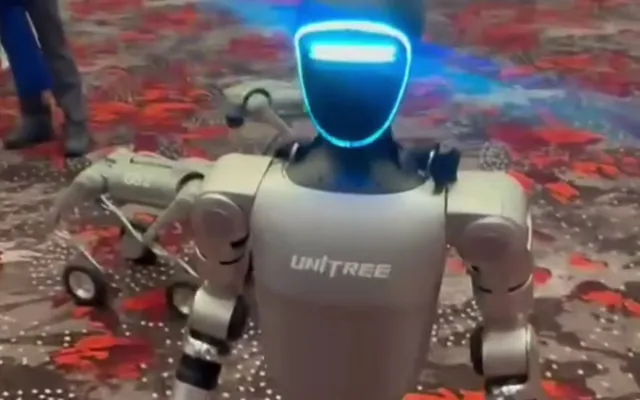
Unitree G1
Unitree Robotics · Humanoid kompaktowy
cena w Polsce od 94 050 zł
 ilustracja AI
Unitree H1 / H1-2
Unitree Robotics · Humanoid pełnowymiarowy
cena w Polsce od 439 000 zł
 ilustracja AI
EngineAI T800
EngineAI (Zhongqing Robotics) · Humanoid pełnowymiarowy
cena producenta $40 500
 ilustracja AI
EngineAI PM01
EngineAI (Zhongqing Robotics) · Humanoid kompaktowy
cena producenta 188 000 CNY
 ilustracja AI
Booster K1
Booster Robotics · Humanoid kompaktowy
cena w Polsce od 29 900 zł
 ilustracja AI
Fourier GR-3
Fourier (Fourier Intelligence / FFTAI) · Humanoid pełnowymiarowy
Cena nieujawniona publicznie